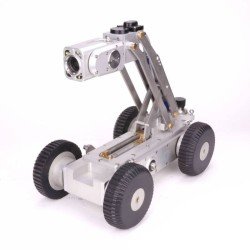
Un crawler d'inspection canalisation est un robot motorisé qui roule dans le conduit et y transporte une caméra. Il avance par ses propres moyens depuis un regard ou une chambre de visite, renvoie l'image en direct à l'opérateur et associe chaque séquence à une distance mesurée dans le réseau.
Qu'est-ce qu'un crawler d'inspection canalisation ?
Le crawler est un chariot motorisé qui progresse à l'intérieur d'une canalisation ou d'un conduit. Il porte une caméra et remplace la poussée manuelle utilisée sur les petites sections. L'opérateur le pilote à distance, généralement depuis un regard, une chambre de visite ou une trémie d'accès.
La machine réunit plusieurs éléments : un châssis à roues ou à chenilles, une motorisation, une tête caméra souvent orientable montée sur mât, un éclairage embarqué, un câble d'alimentation et de transmission, un enrouleur et une unité d'enregistrement au poste de commande.
Un compteur de distance relie chaque image à une position dans le conduit. C'est cette association entre l'image et la distance qui rend le relevé exploitable : sans elle, l'opérateur voit un désordre mais ne sait pas où le situer précisément.
Le crawler ne remplace pas la caméra poussée partout. Il prend le relais quand la longueur, la section ou l'état du conduit rendent la poussée manuelle difficile ou imprécise.
Crawler ou caméra poussée : quand le robot devient nécessaire
La caméra poussée reste adaptée aux petits diamètres, aux distances courtes et aux tracés simples, avec peu d'obstacles. Elle est rapide à mettre en œuvre et suffit pour un contrôle ponctuel.
Le crawler devient préférable dès que le conduit est large, long, ou encombré de dépôts. Sa motorisation lui permet d'avancer à vitesse régulière et de franchir des zones où un câble poussé à la main perdrait de la motricité.
La vidéo ci-dessous montre la mise en œuvre d'un crawler d'inspection et le retour d'image dans la canalisation. Elle donne une idée concrète du pilotage et de la qualité d'image attendue sur ce type de machine.
- Diamètre de conduit qui rend la poussée manuelle instable.
- Longueur à inspecter qui dépasse la portée pratique d'un câble poussé.
- Conduit visitable ou accessible par un regard, avec un tracé peu sinueux.
- Présence d'eau, de dépôts ou de racines à franchir.
- Besoin d'une image stable pour un rapport, une réception de travaux ou un avant-travaux.
- Exigence de localisation précise des désordres par rapport à un point de repère du réseau.
Ce que le crawler apporte au diagnostic et à la traçabilité
Le premier apport est la stabilité d'image. Un robot qui roule droit et lentement produit un flux exploitable, y compris sur les parois humides ou partiellement immergées. Le technicien distingue mieux une fissure, un joint déboîté, une intrusion de racines ou un affaissement.
Le deuxième apport est la localisation. La distance affichée à l'écran situe le désordre entre deux regards. Cette information sert directement au chiffrage des travaux et à la préparation du chantier.
Le troisième apport est la traçabilité. L'enregistrement vidéo conservé avec le rapport permet de revenir sur une zone sans retourner sur site. Un syndic, une collectivité ou un bureau d'études peut ainsi comparer deux inspections successives sur le même tronçon.
Pour un plombier ou une entreprise de TP, l'intérêt est opérationnel : l'intervention est préparée avant l'ouverture de la chaussée, limitant les terrassements à l'aveugle. Pour un gestionnaire de réseau, la vidéo devient une pièce de suivi patrimonial.
Comment choisir : les critères à valider avant l'achat
Le choix d'un crawler dépend d'abord du parc de conduits à inspecter, pas de la fiche technique seule. Un robot dimensionné pour un réseau d'assainissement ne convient pas forcément à des conduits de ventilation ou à des canalisations industrielles.
Le tableau ci-dessous récapitule les points à faire préciser par le fournisseur avant toute commande.
| Critère | Ce qu’il faut faire préciser | Pourquoi cela compte |
|---|---|---|
| Plage de diamètres | Sections minimales et maximales réellement praticables | Un robot trop large ne passe pas, un robot trop petit dérape ou se retourne |
| Longueur de câble | Longueur disponible et type d’enrouleur | Elle conditionne la distance inspectable depuis un seul poste |
| Motricité | Roues ou chenilles, garde au sol, franchissement d’obstacles | Détermine la capacité à franchir dépôts, seuils et racines |
| Tête caméra | Orientation, éclairage embarqué, définition d’image | Elle décide de la lisibilité des désordres sur les parois |
| Poste de commande | Compteur de distance, enregistrement, alimentation | Il produit le rapport exploitable et traçable |
Sur le terrain : préparation, limites et restitution
Une inspection au crawler se prépare. Le conduit doit être accessible, mis en sécurité et le plus souvent nettoyé ou curé avant le passage. Un robot qui progresse sur un lit de dépôts ne donne pas la même lecture qu'un conduit dégagé.
Toutes les situations ne se traitent pas au robot. Les branchements non accessibles, les conduits déformés, les changements de section brutaux ou les ouvrages maçonnés restent hors de portée. Selon le diagnostic, une caméra poussée, un contrôle visuel par regard ou une inspection complémentaire peuvent être nécessaires.
Le résultat brut ne suffit pas. L'exploitation demande un technicien capable d'interpréter les images, de distinguer un défaut structurel d'un simple dépôt et de hiérarchiser les désordres en fonction de l'usage du réseau.
La restitution prend la forme d'un rapport : vidéo horodatée, distances relevées, désordres localisés et préconisations. Ce document sert ensuite au chiffrage, à la programmation des travaux ou au suivi du patrimoine.


