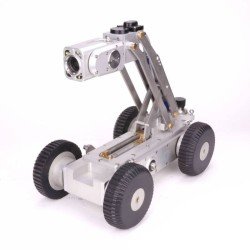
Un robot d’inspection de canalisations est un engin motorisé télécommandé qui transporte une caméra à l’intérieur d’un réseau non visitable, pour l’observer, le mesurer et localiser les défauts sans terrassement. Il prend le relais du câble poussé à la main quand le diamètre, la longueur ou l’état de la canalisation empêchent la caméra de progresser.
Qu’est-ce qu’un robot d’inspection de canalisations ?
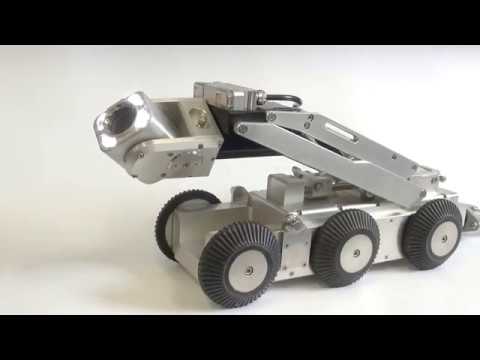
Le robot d’inspection est un châssis motorisé sur roues ou sur chenilles, équipé d’une tête caméra orientable. Il avance dans la canalisation, filaire ou non selon les modèles, et renvoie l’image vers un pupitre de commande resté en surface.
L’ensemble comprend en général le véhicule, la caméra, le câble d’alimentation et de transmission, le dévidoir, le pupitre avec contrôle de la motorisation et de l’éclairage, et un système d’enregistrement vidéo avec horodatage.
La différence avec une caméra sur câble poussé manuellement tient à la motricité. Le robot tracte son propre poids et franchit des points que le câble ne passe pas : contre-pente, dépôt, déformation, regard profond.
Sur les réseaux visitables, la caméra portée à la main reste pertinente. Le robot s’adresse aux conduites où l’intervention humaine est impossible ou dangereuse.
Dans quels cas le robot est-il préférable au câble poussé ?
Le choix se fait sur l’état du réseau et sur l’objectif de la mission, pas sur la taille du chantier. Un collecteur en bon état se contrôle très bien au câble ; un ouvrage déformé ou encombré demande une motricité.
Trois situations reviennent le plus souvent en diagnostic : la distance à couvrir depuis l’accès, la dégradation du profil intérieur et le besoin d’arrêter la caméra sur un point précis pour l’examiner.
Une inspection robotisée se prépare avec le plan du réseau et l’historique des interventions. Sans ces éléments, le robot parcourt la canalisation mais le rapport reste difficile à exploiter.
- Diamètre important : la caméra sur câble se couche et perd le regard vers le haut.
- Longueur entre deux regards supérieure à ce que le câble permet de pousser.
- Présence de dépôts, de racines ou d’un radier irrégulier qui bloque l’avancement.
- Canalisation déformée, écrasée ou avec contre-pente marquée.
- Besoin d’un arrêt sur défaut, avec orientation et zoom sur la zone à qualifier.
- Accès difficile pour l’opérateur, ou atmosphère à risque à l’intérieur de l’ouvrage.
| Critère | Caméra sur câble poussé | Robot motorisé |
|---|---|---|
| Motricité | Poussée manuelle | Motorisée, tractée par le robot |
| Réseau déformé | Blocage fréquent | Franchissement possible selon l’état |
| Positionnement sur défaut | Approximatif | Arrêt et orientation contrôlés |
| Mise en œuvre | Rapide, un opérateur | Préparation et accès à organiser |
Ce que le robot apporte concrètement au diagnostic
Le premier apport est la couverture. Un tronçon long examiné en entier donne une vision continue du réseau, alors qu’une inspection partielle laisse des zones grises dans le rapport.
Le deuxième est la localisation. Les repères de distance et l’horodatage permettent de rattacher une anomalie à une position sur le plan, puis de la retrouver sur le terrain pour la réparation.
Le troisième est la qualité de preuve. Une séquence vidéo datée, avec un arrêt net sur le défaut, sert au syndic, au bureau d’études ou au maître d’ouvrage pour arbitrer entre réparation ponctuelle et rénovation.
Le robot ne remplace pas l’analyse. Il produit des images ; l’interprétation du défaut, la classification et la recommandation de travaux restent du ressort de l’opérateur et du bureau d’études.
Comment préparer une inspection robotisée ?
La préparation conditionne le rendement. Un robot sorti du fourgon et remis dedans sans avoir couvert le tronçon prévu coûte deux déplacements pour un seul résultat.
Prévenez l’exploitant du réseau et vérifiez l’accès aux regards. Un regard noyé ou encombré oblige à un nettoyage préalable, qui se planifie et se facture à part.
Sur le terrain, l’opérateur reste maître de l’avancement. Il arrête le robot sur les points singuliers, note les distances et vérifie que l’image enregistrée est exploitable avant de remballer.
- Récupérer le plan du réseau, les diamètres connus et l’historique des travaux.
- Vérifier l’accessibilité des regards et le stationnement du véhicule.
- Prévoir un nettoyage ou un curage si le réseau est chargé de dépôts.
- Cadrer la mission : tronçons, objectif du contrôle, format du livrable attendu.
- Définir les règles de sécurité pour l’ouverture des regards et la circulation.
Quelles données vérifier sur une fiche technique de robot ?
Une fiche technique de robot d’inspection se lit dans un ordre précis. Les caractéristiques qui décident de la faisabilité d’un chantier ne sont pas les mêmes que celles qui décident du confort d’utilisation.
Le robot AX300 d’AGM TEC relève de cette catégorie de matériel. Les valeurs chiffrées — diamètre minimal et maximal, longueur de câble, masse, étanchéité, alimentation — sont à lire dans la fiche du fabricant. Elles ne se déduisent pas d’une photo.
Demandez systématiquement la fiche à jour et, si un chantier est en jeu, une mise en situation sur un tronçon comparable. Un essai de dix mètres en atelier ne dit rien du comportement dans un collecteur en charge.
- Plage de diamètres réellement couverte, avec et sans accessoires.
- Longueur de câble disponible et type de dévidoir.
- Nature de la caméra : définition, orientation, éclairage, zoom.
- Indice d’étanchéité et conditions d’immersion admises.
- Alimentation, autonomie et poids total à manutentionner au regard.
- Système d’enregistrement et format des livrables (vidéo, rapport, repérage).